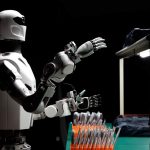

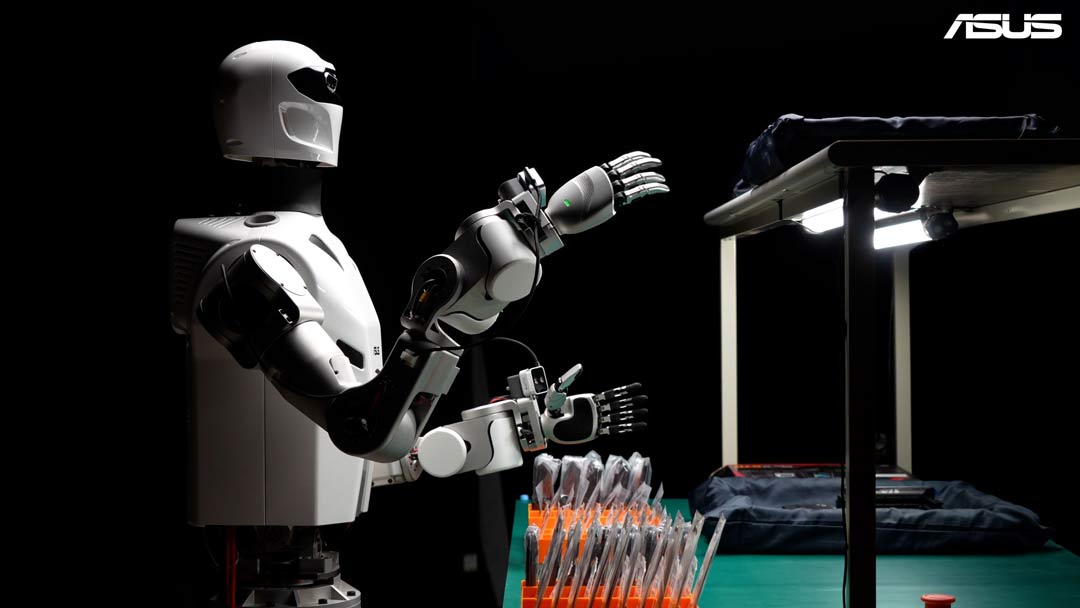
- Empaquetar 15 componentes electrónicos en apenas 20 segundos y alcanzar un 99,5% de precisión. Esa es la meta de Gallop, un robot desarrollado por ASUS que ya está siendo probado en una planta de fabricación electrónica. El proyecto busca responder una de las principales interrogantes de la robótica humanoide: cómo pasar de las demostraciones tecnológicas a tareas industriales que deben repetirse durante horas sin comprometer la calidad.
Empaquetar accesorios para una placa madre puede parecer una tarea sencilla. Pese a esto, cuando se trata de 15 piezas pequeñas, algunas envueltas en bolsas transparentes y flexibles, el trabajo requiere movimientos precisos, capacidad para reconocer distintos materiales y suficiente destreza para manipularlos sin dañarlos.
Es precisamente esa tarea la que intenta aprender Gallop, el primer robot humanoide desarrollado por ASUS, presentado en noviembre de 2026 por S.Y. Hsu, codirector ejecutivo de la compañía, durante una entrevista con CNBC.
A diferencia de las demostraciones de robots que bailan, doblan ropa o trasladan objetos, el proyecto comenzó directamente en una línea de producción de componentes electrónicos. Allí, el desafío no consiste únicamente en completar una tarea, sino en repetirla con la velocidad y precisión que exige una operación industrial.
La meta es concreta: alcanzar una tasa de éxito del 99,5% en un ciclo de 20 segundos, equivalente al estándar que la compañía exige a un trabajador humano en esa estación. Aunque el sistema ya completa el proceso de demostración, aprendizaje y prueba en la línea, todavía debe demostrar que puede sostener ese rendimiento de manera continua.
¿Por qué desarrollar un robot con características humanas?
Las fábricas están construidas para personas. Las estaciones de trabajo, herramientas y espacios de manipulación responden a las dimensiones y movimientos del cuerpo humano. Por eso, uno de los argumentos detrás de los robots humanoides es que podrían incorporarse a determinadas tareas sin necesidad de rediseñar completamente una instalación.
La automatización industrial tradicional ya permite realizar operaciones repetitivas con altos niveles de eficiencia, especialmente cuando los procesos son estables y se ejecutan en grandes volúmenes. El problema aparece cuando las tareas cambian, los materiales son difíciles de manipular o se requiere una destreza similar a la de las manos humanas.
Un robot con dos brazos y manos capaces de sujetar objetos de distintas formas podría ofrecer mayor flexibilidad en esos escenarios. Sin embargo, no todos los procesos necesitan una solución humanoide, y su utilidad dependerá de si consigue aportar ventajas frente a los sistemas automatizados existentes.
En el caso de Gallop, el desarrollo comenzó a principios de 2026 y utiliza una estación de empaquetado de accesorios para placas madre como entorno de prueba. La elección no fue casual: las bolsas finas y transparentes representan una dificultad para las pinzas robóticas convencionales, diseñadas principalmente para sujetar objetos rígidos.
Aprender observando a los trabajadores
Una de las particularidades del proyecto está en su método de entrenamiento. En lugar de depender exclusivamente de instrucciones programadas, Gallop aprende observando cómo realizan el trabajo operarios experimentados.
Para ello, los trabajadores utilizan pequeñas cámaras instaladas en la cabeza, con su consentimiento, que permiten registrar los movimientos y las decisiones involucradas en cada tarea.
Esa información se complementa con simulaciones digitales que generan variaciones de los movimientos originales. Posteriormente, un operador equipado con un visor de realidad virtual y guantes guía al robot durante los ejercicios, utilizando las mismas piezas presentes en la estación de producción.
Los datos recogidos durante las pruebas también se incorporan al entrenamiento para mejorar su desempeño.
El sistema parte de modelos abiertos de inteligencia artificial capaces de interpretar la interacción entre manos y objetos. Esto permite concentrar el desarrollo en adaptar esas capacidades a tareas específicas, en lugar de construir desde cero un modelo de IA de gran escala.
El conocimiento de los trabajadores cumple así un papel central: sus movimientos y experiencia sirven como referencia para enseñar al robot a ejecutar operaciones que, aunque puedan parecer rutinarias, requieren habilidades difíciles de reproducir mecánicamente.
La tecnología detrás de los movimientos
Gallop utiliza una arquitectura de cuatro capas. La primera interpreta el entorno y organiza el trabajo en pasos. La segunda supervisa las acciones mediante otro sistema de inteligencia artificial y modifica la secuencia cuando detecta problemas.
Una tercera capa se encarga de habilidades como alcanzar, sujetar y colocar piezas, mientras que la última coordina los movimientos físicos y puede detener el sistema si identifica una anomalía.
El procesamiento se realiza mediante una plataforma NVIDIA Jetson AGX Thor integrada en el robot. Su arquitectura modular está diseñada para permitir la incorporación de modelos de IA más avanzados sin reconstruir completamente el equipo.
Por ahora, Gallop opera sobre una base fija, con dos brazos dedicados principalmente a recoger y colocar objetos. ASUS también desarrolla manos con sensores táctiles, cuya integración está contemplada en una próxima etapa, junto con la incorporación de ruedas para darle movilidad.
Esto significa que, aunque se presenta como un proyecto de robótica humanoide, todavía está lejos de la imagen de una máquina capaz de caminar libremente por una fábrica y realizar múltiples labores de manera autónoma.
El verdadero examen comienza fuera del laboratorio
El proyecto tiene un calendario definido. ASUS espera presentar nuevos avances en Computex 2027 e iniciar pruebas piloto con clientes durante ese año, con miras a una eventual disponibilidad comercial en el segundo semestre de 2028.
La fabricación electrónica será el primer ámbito de aplicación. Más adelante, la compañía considera que algunas habilidades de manipulación y traslado de objetos podrían adaptarse a actividades en hospitales y espacios de servicios, aunque esas posibilidades todavía forman parte de sus proyecciones.
También está abierta la discusión sobre cómo estas tecnologías podrían modificar el trabajo industrial. Según ASUS, Gallop está pensado para asumir labores repetitivas y físicamente exigentes, especialmente aquellas difíciles de cubrir. La compañía plantea que los trabajadores que participan en su entrenamiento podrían desempeñar posteriormente funciones de configuración, supervisión y mejora de los sistemas robóticos.
Sin embargo, el desafío inmediato sigue siendo técnico. Para que un robot de estas características resulte útil en una fábrica, no basta con que complete una secuencia durante una demostración. Debe ser capaz de trabajar durante jornadas prolongadas, mantener estándares de calidad y responder ante variaciones o errores sin depender constantemente de una persona.
Ese será el principal examen de Gallop durante sus próximas pruebas. Conseguir que una máquina aprenda a empaquetar 15 piezas ya representa un avance en su desarrollo. Demostrar que puede hacerlo una y otra vez, con la misma precisión y dentro del tiempo exigido, será lo que determine su verdadera utilidad industrial.
Síguenos en redes sociales
Encuéntranos en Google
Equipo Prensa
Portal Innova